Точне приземлення
Орієнтування відносно позначеного посадкового майданчика під час повернення або завершення польоту.
Оберіть свою мову


ITILaboratory / Візуальна навігація БПЛА
Система донаведення БПЛА для цивільних задач: візуальні орієнтири, контрольоване наближення та точне приземлення.
Від орієнтира до посадки
TARGETING — концепція кросплатформеної системи для цивільних безпілотних літальних апаратів. Напрям розробки — використання зображення з камери для роботи з візуальними орієнтирами та підтримки завершального етапу навігації.
В основі задуму — модульне програмне забезпечення для мікрокомп’ютерів Raspberry Pi та інших одноплатних платформ. Конкретну конфігурацію обирають відповідно до камери, обчислювальних ресурсів і вимог проєкту.
Цивільні сценарії
Сценарії для опрацювання та перевірки під час розробки.
Орієнтування відносно позначеного посадкового майданчика під час повернення або завершення польоту.
Спостереження за заданими орієнтирами у задачах огляду інфраструктури та дослідницьких польотів.
Випробування компонентів комп’ютерного зору на навчальних стендах і цивільних роботизованих платформах.
Кросплатформений підхід
Платформи, які розглядаються для адаптації. Сумісність конкретних моделей і периферії потребує перевірки.
Базовий напрям для прототипування на одноплатному комп’ютері з камерою та Linux.
Адаптація до інших одноплатних комп’ютерів залежатиме від драйверів камери, операційної системи та доступних ресурсів.
Напрям для розробки, аналізу записаних даних і стендових перевірок перед перенесенням на борт.
Перелік перевірених пристроїв, підтримувані ОС і характеристики будуть оприлюднені після випробувань.
Від задуму до перевіреної конфігурації
Узгодження цивільного сценарію, вибір обладнання, стендова перевірка й документування результатів — основа роботи над конкретною конфігурацією.
Розкажіть про цивільну задачу, обрану платформу та вимоги до інтеграції.
ITILaboratory / INS-GNSS Navigation
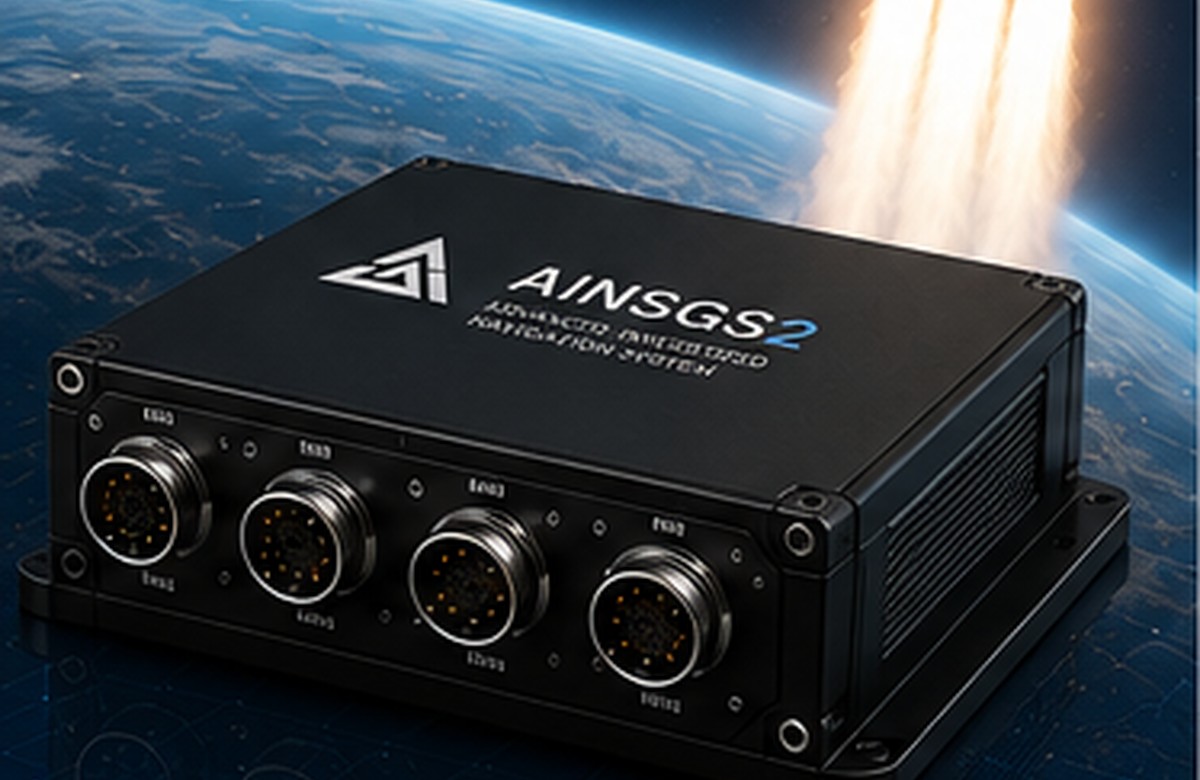
Високоточна інерціально-супутникова навігаційна система для автономних, транспортних, авіаційних, морських і спеціальних платформ.
Призначення
AINSGS2 поєднує синхронізовані IMU, GNSS, барометр, магнітометр, фільтрацію EKF, сервісну телеметрію і веб-інтерфейс. Система зберігає працездатність при вібраціях, високих динамічних навантаженнях і тимчасовій втраті GNSS.
Ключові переваги
8 синхронізованих IMU підвищують стійкість оцінки руху та зменшують вплив відмов окремих каналів.
Фільтрація EKF, Dead Reckoning і підтримка сучасних GNSS систем для стабільної навігації.
Оновлення INS до 1000 Гц для динамічних платформ, автопілотів і систем керування.
Ethernet, CAN FD, UART, SPI, I2C і PPS для інтеграції в існуючі комплекси.
Налаштування, діагностика, калібрування та контроль параметрів через Web UI.
Safe Save при втраті живлення, контроль станів і захист критичних налаштувань.
Сфери застосування
 БПЛА та БПАК
 Наземні платформи
 Надводні судна
 Підводні човни
 Автономні платформи
 Мобільне картографування
 Пасажирська авіація
 Військова авіація
Технічні характеристики
| Процесор | STM32H755ZI, Cortex-M7 + Cortex-M4 |
|---|---|
| IMU | 8 x TDK ICM-45686, 6-осьові |
| Акселерометр | ±2 g ... ±32 g |
| Гіроскоп | до ±4000 °/с |
| Частота INS | до 1000 Гц |
| GNSS | u-blox M10, GPS/Galileo/BeiDou/GLONASS/QZSS/SBAS |
| Датчики | RM3100 магнітометр, SPL06-001 барометр |
| Інтерфейси | Ethernet, CAN FD, UART, SPI, I2C, PPS |
| Живлення | 9-36 В DC |
| Температура | -40 ... +85 °C |
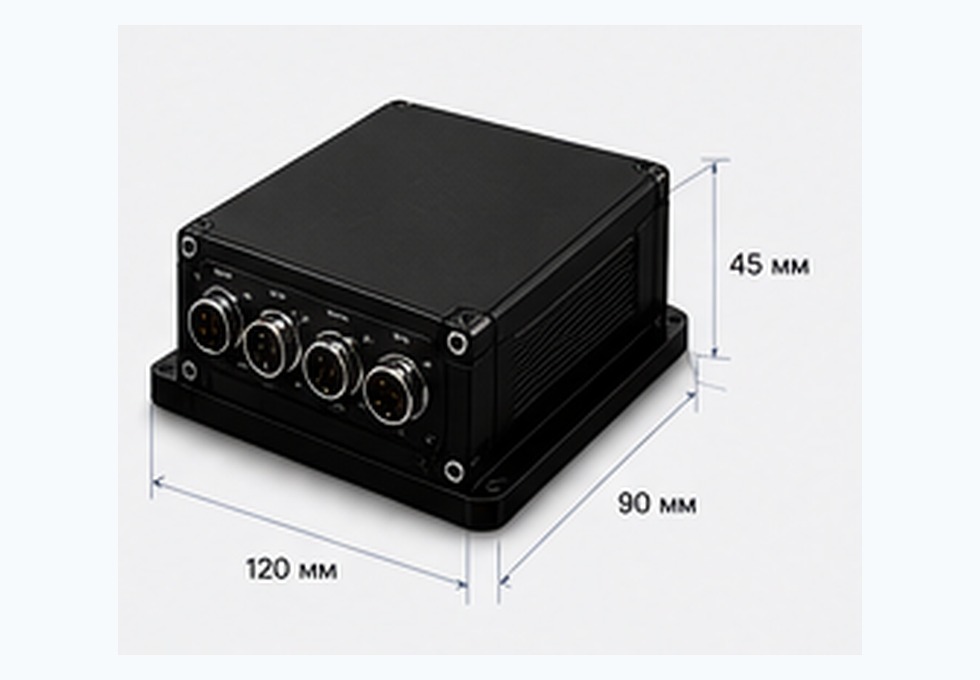
| Габарити | 120 x 90 x 45 мм, маса до 450 г |
Порівняння
| Система | Клас | IMU | Частота INS, Гц | Навігація при втраті GNSS |
|---|---|---|---|---|
| Pixhawk Cube Orange | AHRS/GNSS | 1 | 400 | до 10-30 с |
| VectorNav VN-100 | Tactical AHRS | 1 | 1000 | до 1-5 хв |
| VectorNav VN-300 | INS/GNSS | 1 | 1000 | до 30 хв |
| SBG Ellipse-N | INS/GNSS | 2-4 | 200 | до 60 хв* |
| Advanced Navigation Spatial | INS/GNSS | 2-4 | 200 | до 60 хв* |
| AINSGS2 | INS/GNSS | 8 | 1000 | до 2 год+ |
* Значення залежать від умов експлуатації та конфігурації системи.
Інтерфейси
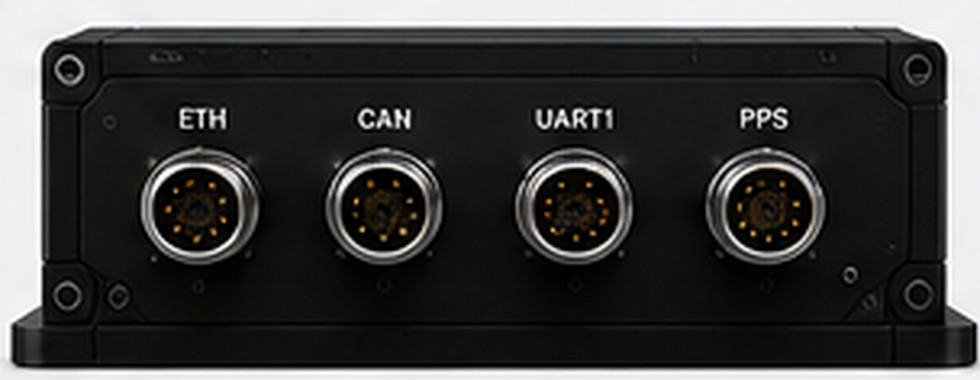
Web UI, API, оновлення ПЗ і швидкий сервісний доступ.
Обмін даними з автопілотом, контролером або транспортною системою.
GNSS MSP, сервісна телеметрія та інтеграційні канали.
Синхронізація сенсорів, зовнішніх систем і часових міток.
Надійність
AINSGS2 орієнтована на системи, де критичні стабільність даних, контроль станів і передбачувана інтеграція. Для спеціальних версій доступні конфігурації під високі перевантаження, висотні задачі та автономну навігацію.
Контакти
Опишіть носій, інтерфейси, частоту даних, умови експлуатації та вимоги до навігації.